
 English
 Español
 العربية
 Francés
 Русский
 Português
 Deutsch
 Italiano
 Polski
 Malay
 日本語
 한국어
 Nederlands
 Indonesia
 български
 Українська
 فارسی
 اوردو
 тоҷикӣ






স্ট্যান্ড-অন মাওয়ার এরগোনমিক্স: দীর্ঘ বাণিজ্যিক রুটে অপারেটরের ক্লান্তি কমানো
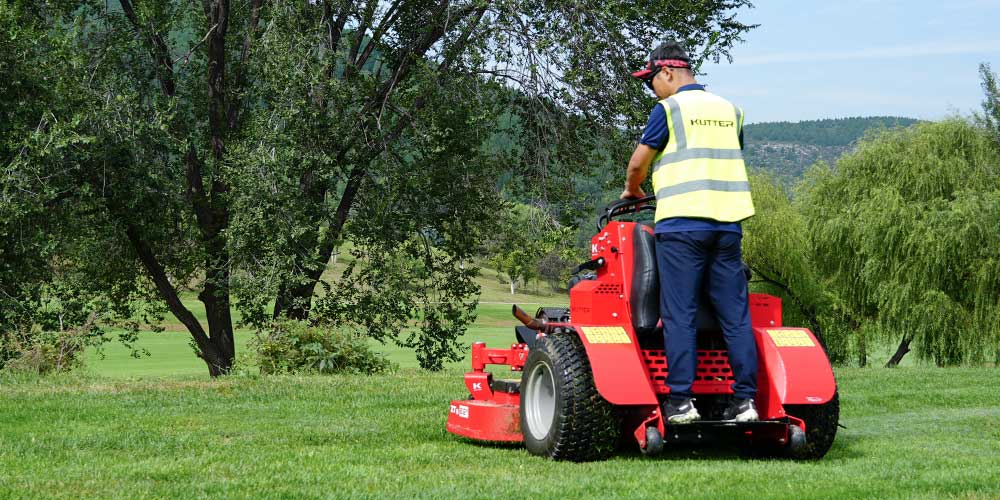
সকাল ১০টার মধ্যেই ক্লান্ত হয়ে পড়া একজন অপারেটর বিকেল ৪টার মধ্যে সম্পূর্ণ ভিন্ন এক ক্রু-তে পরিণত হন — ধীরগতি, বেশি ভুল, বেশি পুনঃকাট, বেশি ঝুঁকি। একটি স্ট্যান্ড-অন মাওয়ারে, অপারেটর পুরো রুট জুড়ে প্ল্যাটফর্মে দাঁড়িয়ে থাকেন, তাই স্ট্যান্ড-অন মাওয়ার এরগোনমিক্স কোনো আরামের বৈশিষ্ট্য নয়; এটি একটি উৎপাদনশীলতার চলক। এই গাইডে ব্যাখ্যা করা হয়েছে কীভাবে প্ল্যাটফর্মের কুশনিং, দাঁড়ানোর ভঙ্গি, নিয়ন্ত্রণ বল, কম্পন, ওঠা-নামার হার এবং শিফট পরিকল্পনা পরস্পরের সঙ্গে সম্পর্কিত, এবং একটি ফ্লিট কেনার আগে একটি মেশিন মূল্যায়নের জন্য আপনাকে একটি ব্যবহারিক চেকলিস্ট দেয়।
এই নিবন্ধটি সরঞ্জাম নকশা এবং কাজের অভ্যাসের একটি প্রকৌশল ও পরিচালনাগত আলোচনা। এটি চিকিৎসা পরামর্শ নয়, এবং এটি দাবি করে না যে কোনো যন্ত্র পেশাগত আঘাত দূর করে বা প্রতিরোধ করে। ব্যক্তিগত স্বাস্থ্যের অবস্থা ভিন্ন — যেকোনো চিকিৎসা উদ্বেগের জন্য যোগ্য পেশাদারদের সাথে পরামর্শ করুন।
এই পৃষ্ঠায়
কেন ক্লান্তি প্ল্যাটফর্ম থেকে শুরু হয়
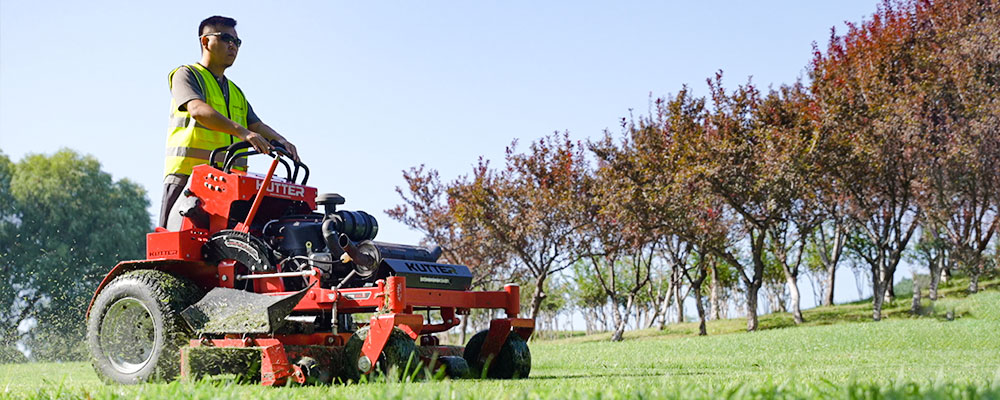
স্ট্যান্ড-অন প্ল্যাটফর্মটি পুরো শিফটের জন্য অপারেটরের কাজের পৃষ্ঠ। তিনটি শারীরিক কারণ প্রভাবশালী:
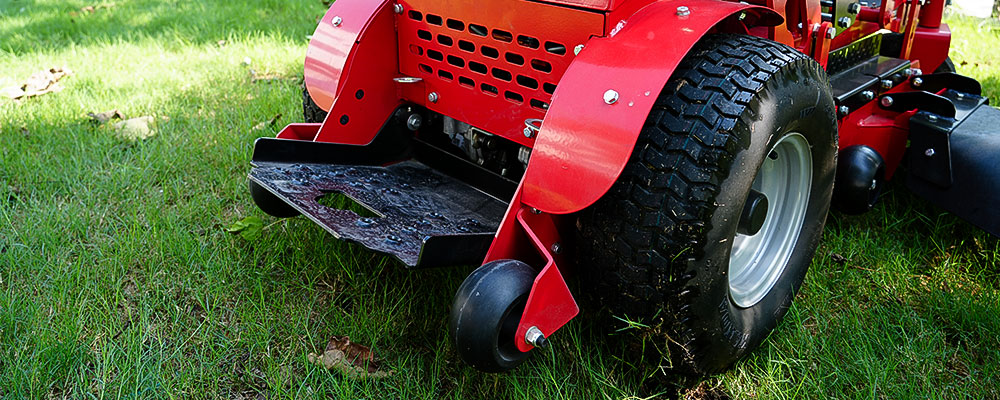
প্ল্যাটফর্মের মাধ্যমে সঞ্চারিত কম্পন।ইঞ্জিন, ডেক এবং ড্রাইভের কম্পন প্ল্যাটফর্ম এবং নিয়ন্ত্রণের মাধ্যমে অপারেটরের কাছে পৌঁছায়। আইসোলেটর, বুশিং এবং প্ল্যাটফর্মের নকশা পরিবর্তন করে যে কতটা কম্পন শরীরে পৌঁছায়।
ভঙ্গি এবং ওজন বণ্টন।এক পায়ে বেশিরভাগ ওজন রেখে দাঁড়িয়ে থাকা এবং অন্য হাতে স্টিয়ারিং করা অসমমিতিক ভার তৈরি করে। অপারেটরের ভঙ্গির জন্য উপযুক্ত এবং নিয়ন্ত্রণের সাপেক্ষে অবস্থান করা একটি প্ল্যাটফর্ম শরীরের স্বাভাবিক ভারসাম্য পরিবর্তন করে।
থামা-যাওয়ার গতি।প্রতি মোড়, প্রতি গেট, প্রতি ধ্বংসাবশেষ তোলা একটি ওজন স্থানান্তর। উচ্চ পদক্ষেপের ফ্রিকোয়েন্সি এবং আকস্মিক ত্বরণ প্রতি ঘন্টায় শক্তি খরচ বাড়ায়।
ফলাফল পরিমাপযোগ্য: ক্লান্তি ধীর গতিতে ঘাস কাটা, মিস করা জায়গা এবং দিনের শেষে দীর্ঘ পুনরুদ্ধারের সময় হিসাবে প্রকাশ পায়। এরগনোমিক লক্ষ্য হল অপ্রয়োজনীয় শক্তি ব্যয় কমানো যাতে অপারেটরের আউটপুট শিফট জুড়ে স্থির থাকে।
প্ল্যাটফর্ম কুশনিং এবং কম্পন
কম্পন তিনটি কারণের মধ্যে সবচেয়ে বেশি অধ্যয়ন করা হয়েছে। স্ট্যান্ড-অন প্ল্যাটফর্মগুলি ফ্রেম এবং অপারেটরের মধ্যে কম্পন কমানোর জন্য রাবার মাউন্ট, আইসোলেশন বুশিং এবং সাসপেনশন উপাদানের বিভিন্ন সংমিশ্রণ ব্যবহার করে।
| কম্পনের উৎস | অপারেটরের উপর সাধারণ প্রভাব | নকশা প্রতিক্রিয়া |
|---|---|---|
| ইঞ্জিন নিষ্ক্রিয়/চলমান | স্থির নিম্ন-ফ্রিকোয়েন্সি কম্পন | ইঞ্জিন মাউন্ট, টিউনড আইসোলেশন |
| ডেক/রোটর কম্পন | ব্লেডের অসমতার সাথে বৃদ্ধি পায় | সুষম ব্লেড, ডেক ড্যাম্পার |
| ভূখণ্ডের প্রতিক্রিয়া | টায়ার ও ফ্রেমের মাধ্যমে সঞ্চালিত | টায়ার নির্বাচন, প্ল্যাটফর্ম সাসপেনশন |
| হাইড্রোস্ট্যাটিক পাম্পের স্পন্দন | ছোট ধারাবাহিক গুঞ্জন | মাউন্টের গুণমান, ড্যাম্পিং |
মেশিনভেদে প্রযোজ্য কোনো শিল্প-মানের “ক্লান্তিহীন” সংখ্যা নেই, এবং অবস্থাভেদে কম্পনের মাত্রা পরিবর্তিত হয় — প্ল্যাটফর্মের কম্পনে কোনো অপশন বক্সের চেয়ে সুষম ব্লেড সেট অনেক বেশি পার্থক্য গড়ে তোলে। মেশিন তুলনা করার সময়:
ভঙ্গি, নিয়ন্ত্রণ এবং নিয়ন্ত্রণ বল
দ্বিতীয় এরগনোমিক স্তর হল অপারেটর কীভাবে দাঁড়ায় এবং পৌঁছায়। মূল পয়েন্ট:
পায়ের অবস্থান এবং পায়ের অবস্থান। প্ল্যাটফর্মটি প্রাকৃতিক ভঙ্গি অনুমতি দেবে ধ্রুবক পা-ব্রেসিং ছাড়া। সংকীর্ণ প্ল্যাটফর্ম বা দুর্বল পায়ের গ্রিপ অপারেটরকে সেই পেশীগুলি ক্লেঞ্চ করতে বাধ্য করে যা শিথিল থাকা উচিত।
নিয়ন্ত্রণ বিন্যাস। স্টিয়ারিং লিভার এবং পার্কিং নিয়ন্ত্রণগুলি আরামদায়ক নাগালের মধ্যে থাকা উচিত ঝুঁকে না পড়ে। একটি নিয়ন্ত্রণ অবস্থান যা সামনের দিকে ঝুঁকতে বা পাশের দিকে প্রসারিত করতে বাধ্য করে শিফটের প্রতি মিনিটে লোড যোগ করে।
নিয়ন্ত্রণ প্রচেষ্টা। লিভার যেগুলির জন্য ক্রমাগত শক্ত গ্রিপ বা উচ্চ অ্যাকচুয়েশন ফোর্স প্রয়োজন তা বাহুকে ক্লান্ত করে। লিভার প্রচেষ্টা এবং ড্যাম্পিংয়ে মেশিন-টু-মেশিন পার্থক্য উল্লেখযোগ্য — একটি ডেমো লুপে নয়, একটি রুটে পরীক্ষা করুন।
নিয়ন্ত্রণ শক্তি বিষয়ভিত্তিক কিন্তু নির্ণায়ক। ভিন্ন শক্তির দুজন অপারেটর একই মেশিনকে ভিন্নভাবে মূল্যায়ন করবেন। যদি আপনার ক্রুতে একাধিক অপারেটর থাকে, তাহলে ফ্লিট সিদ্ধান্ত নেওয়ার আগে তাদের প্রত্যেককে মেশিনে কয়েক ঘণ্টা ব্যয় করান।
আরোহণ ও অবতরণের ফ্রিকোয়েন্সি
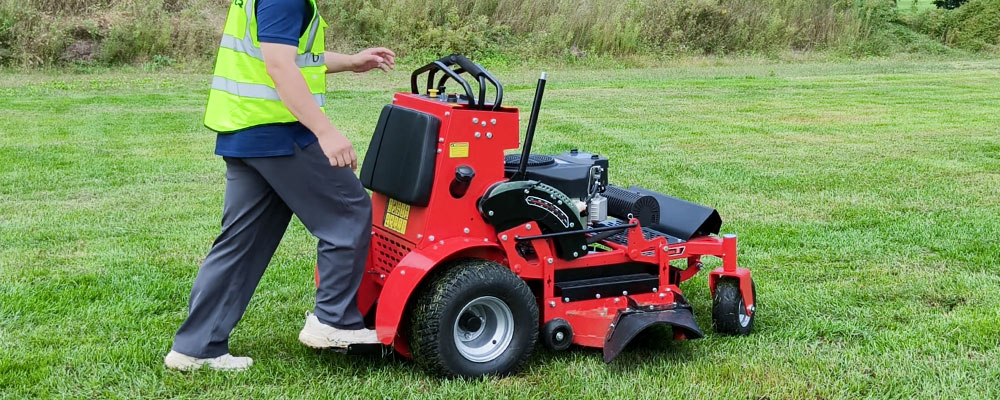
একটি স্ট্যান্ড-অন মাওয়ারে, অপারেটর প্রতি শিফটে বহুবার প্ল্যাটফর্মে ওঠেন ও নামেন: ব্যাগার খালি করতে, ধ্বংসাবশেষ কুড়াতে, গেট পরীক্ষা করতে, ডেক সমন্বয় করতে, জ্বালানি ভরতে। প্রতিটি চক্র ক্লান্তি বাড়ানোর সুযোগ এবং অসতর্কভাবে করলে পড়ে যাওয়ার ঝুঁকি।
| চক্র | প্রতি-শিফটে ফ্রিকোয়েন্সি (সাধারণ) | এর্গোনমিক্স প্রভাব |
|---|---|---|
| ব্যাগার খালি করা (যদি সংযুক্ত থাকে) | ৫–২০ | বারবার ওঠানামা, উত্তোলন |
| ধ্বংসাবশেষ কুড়ানো | ৫–১৫ | বারবার ওঠা/নামা |
| গেট এবং বাধা | ৩–১০ | ছোট ধাপ, পথ পরিবর্তন |
| জ্বালানি ভরা/সেবা | ১-৩ | দীর্ঘ বিরতি |
ডিজাইন এবং অভ্যাস উভয়ই গুরুত্বপূর্ণ। প্রশস্ত, নিম্ন-প্রোফাইল প্ল্যাটফর্ম এবং স্পষ্ট ধাপের পথ প্রতি চক্রে শক্তি খরচ কমায়; যে অপারেটররা মসৃণভাবে নেমে আসেন এবং লাফানো এড়িয়ে চলেন, তারা ক্লান্তি ও ঝুঁকি উভয়ই কমিয়ে আনেন। যদি কোনো রুটে ক্রমাগত ধাপে ওঠানামার প্রয়োজন হয়, তবে সহজে ওঠা/নামার পথযুক্ত একটি মেশিন সামান্য প্রশস্ত ডেকের চেয়ে বেশি উপকার দেবে।
শিফট পরিকল্পনা একটি এরগনোমিক টুল হিসেবে
এর্গোনমিক্স শুধু হার্ডওয়্যার নয়। রুট ডিজাইন ক্লান্তি কীভাবে জমা হয় তা বদলে দেয়:
| শিফট-পরিকল্পনার কৌশল | কেন এটি সহায়ক |
|---|---|
| ব্যাগিং ও বাল্ক রুটের মধ্যে অপারেটরদের পালাক্রমে বদল করুন | উচ্চ-ধাপের কাজগুলো ভাগ করে দেয় |
| সবচেয়ে বেশি পরিশ্রমসাধ্য সম্পত্তিগুলো আগে সময়সূচিতে রাখুন | সবচেয়ে কঠিন কাজে সবচেয়ে সতেজ ক্রু |
| একটি দীর্ঘ বিরতির চেয়ে দুটি ছোট বিরতি নিন | মনোযোগ আগেই রিসেট করে |
| সপ্তাহজুড়ে দাঁড়িয়ে কাজ করার সাথে বসে কাজ করার সমন্বয় করুন | ভঙ্গির ভারসাম্য রক্ষা করে |
| ব্লেডগুলো ভারসাম্যপূর্ণ এবং ডেক পরিষ্কার রাখুন | কম্পন ও পরিশ্রম কমায় |
মেশিন ডিজাইনের বিকল্প হিসেবে এগুলোর কোনোটিই কাজ করে না, কিন্তু একসাথে এগুলো হলো একটি বহরের জন্য সবচেয়ে সস্তা ক্লান্তি-হ্রাসকারী বিনিয়োগ। একই নীতি প্রযোজ্য যখন মেশিনের আকার অপারেটরের সাথে মেলানো হয়: একটি ৩৬ ইঞ্চি স্ট্যান্ড-অন মাওয়ার প্রশস্ত ডেকের চেয়ে ছোট সম্পত্তি এবং ছোট অপারেটরের জন্য বেশি উপযুক্ত, যা নিয়ন্ত্রণের প্রচেষ্টাকে অপারেটরের ফ্রেমের অনুপাতে রাখে।
ক্রয় চেকলিস্ট: কেনার আগে এরগনোমিক্স মূল্যায়ন
দীর্ঘ পথের কাজের জন্য একটি স্ট্যান্ড-অন মূল্যায়ন করার সময় এই চেকলিস্টটি ব্যবহার করুন:
| পরীক্ষা করুন | কী মূল্যায়ন করবেন |
|---|---|
| প্ল্যাটফর্মের আকার এবং গ্রিপ | প্রাকৃতিক ভঙ্গি, পা চেপে না ধরা |
| প্ল্যাটফর্ম বিচ্ছিন্নকরণ | রাবার মাউন্ট/ড্যাম্পার উপস্থিত, ঘাসের উপর পরীক্ষা করুন |
| নিয়ন্ত্রণ নাগাল | ঝুঁকে থাকার প্রয়োজন নেই, শিথিল মুঠি সম্ভব |
| নিয়ন্ত্রণ প্রয়াস | কম স্থির শক্তি, মসৃণ সক্রিয়করণ |
| আরোহণ/অবতরণ পথ | পরিষ্কার, নিচু ধাপ, স্থিতিশীল প্ল্যাটফর্ম প্রান্ত |
| আসন বিকল্প (যদি দেওয়া হয়) | মিশ্র রুটের জন্য অপসারণযোগ্য বা আনুষঙ্গিক আসন |
| সম্পূর্ণ থ্রটলে কম্পন | কর্মক্ষম গতিতে পরীক্ষা করুন, অলস অবস্থায় নয় |
| অপারেটর প্রতিক্রিয়া | ১-২ ঘন্টা চালান; প্রতিটি অপারেটরকে পৃথকভাবে জিজ্ঞাসা করুন |
একক সেরা এরগোনমিক্স পরীক্ষা হলো একটি প্রকৃত শিফট, শোরুম ডেমো নয়। ক্লান্তি ঘণ্টার একটি ফাংশন, এবং ১০ মিনিটের ডেমো দেখাতে পারে না ৬ ঘণ্টা কী করবে। যদি কোনো ডিলার রুট টেস্টের অনুমতি না দেয়, সেটিকে তথ্য হিসেবে বিবেচনা করুন।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
স্ট্যান্ড-অন মাওয়ার কি জিরো-টার্ন মাওয়ারের চেয়ে বেশি ক্লান্তিকর?
স্বভাবতই নয় — এটি অপারেটর, রুট এবং মেশিনের উপর নির্ভর করে। স্ট্যান্ড-অনগুলো বসার ভঙ্গি সরিয়ে দেয় এবং বসে থাকার কারণে পায়ের চাপ কমাতে পারে, কিন্তু তারা ভার পায়ে এবং দাঁড়ানোর ভারসাম্যে স্থানান্তর করে। জিরো-টার্নগুলো দাঁড়ানোর ক্লান্তি কমায় কিন্তু দীর্ঘ শিফটে বসার ভঙ্গি যোগ করে। সঠিক উত্তর রুট-নির্দিষ্ট: অনেক ফ্লিট উভয়ই ব্যবহার করে, অপারেটরদের প্ল্যাটফর্ম এবং সিটেড মেশিনের মধ্যে রোটেট করে।
স্ট্যান্ড-অন মাওয়ার কি রাইডারদের চেয়ে বেশি কম্পন সৃষ্টি করে?
কম্পন একটি প্ল্যাটফর্মে অপারেটরের কাছে সিটের মধ্য দিয়ে যাওয়ার চেয়ে ভিন্নভাবে পৌঁছায়, এবং এটি মেশিনের ডিজাইন, টায়ার ও ব্লেডের ভারসাম্যের উপর নির্ভর করে পরিবর্তিত হয়। কোনো সর্বজনীন নিয়ম নেই। যে ভূখণ্ডে আপনি প্রকৃতপক্ষে কাটেন, সেখানে কাজের গতিতে নির্দিষ্ট মেশিনটি পরীক্ষা করুন এবং ব্লেড ভারসাম্যপূর্ণ রাখুন — ব্লেডের ভারসাম্যহীনতা প্রায়শই যেকোনো মাওয়ারের সবচেয়ে বড় নিয়ন্ত্রণযোগ্য কম্পনের উৎস।
সবচেয়ে আরামদায়ক স্ট্যান্ড-অন প্ল্যাটফর্ম ডিজাইন কোনটি?
আরাম নির্ভর করে অপারেটরের উপর। বেশিরভাগ অপারেটরের ক্লান্তি কমায় এমন বৈশিষ্ট্যগুলো হলো স্বাভাবিক ভঙ্গিতে দাঁড়ানোর জন্য যথেষ্ট বড় প্ল্যাটফর্ম, দৃশ্যমান আইসোলেশন মাউন্ট, আরামদায়ক নাগালের মধ্যে নিয়ন্ত্রণ, কম স্থির নিয়ন্ত্রণ শক্তি এবং সহজে ওঠা-নামার পথ। যে অপারেটররা প্রকৃতপক্ষে মেশিন চালাবেন, তাদের দিয়েই মেশিন পরীক্ষা করুন।
নতুন মেশিন না কিনে আমি কীভাবে ক্লান্তি কমাতে পারি?
ব্লেডগুলি ভারসাম্য ও পরিষ্কার রাখুন, টায়ারগুলি প্রস্তাবিত চাপে রাখুন, প্ল্যাটফর্ম ও ডেক পরিষ্কার করুন, ভারী ও হালকা রুটের মধ্যে অপারেটরদের ঘোরান, দিনের শুরুতে চাহিদাপূর্ণ সম্পত্তিগুলির সময়সূচী নির্ধারণ করুন এবং ক্লান্তি জমে ওঠার আগে ছোট বিরতি নিন। এগুলি সবচেয়ে কম খরচের হস্তক্ষেপ এবং ভাল মেশিন ডিজাইনের সাথে এগুলি কার্যকরী হয়।
একটি আসন আনুষঙ্গিক জিনিস কি দাঁড়িয়ে থাকার ক্লান্তি দূর করে?
একটি আসন আনুষঙ্গিক জিনিস ভঙ্গির বিকল্প পরিবর্তন করে, যা দীর্ঘ খোলা রুটে সাহায্য করতে পারে, কিন্তু এটি প্ল্যাটফর্মের ডিজাইন প্রতিস্থাপন করে না। মেশিনের অবস্থান, কম্পন বিচ্ছিন্নতা এবং নিয়ন্ত্রণ বিন্যাস এখনও আরামে প্রভাব ফেলে। প্রথমে প্ল্যাটফর্ম মূল্যায়ন করুন এবং আসনের বিকল্পটিকে একটি সংযোজন হিসেবে বিবেচনা করুন, বিকল্প হিসেবে নয়।
বিভিন্ন আকারের অপারেটরদের একটি বহরের জন্য আমি কীভাবে একটি স্ট্যান্ড-অন নির্বাচন করব?
মেশিনের আকার রুটের সাথে মিলিয়ে নিন এবং অপারেটরদের ঘোরান, অথবা একটি মাঝারি আকারের প্ল্যাটফর্মে মান নির্ধারণ করুন যা অধিকাংশ ক্রু আরামে চালাতে পারে। প্রতিটি অপারেটরকে একটি সম্পূর্ণ শিফটের জন্য মেশিন পরীক্ষা করতে বলুন এবং বহর প্রতিশ্রুতি দেওয়ার আগে প্রতিক্রিয়া সংগ্রহ করুন। পর্যালোচনা করুনস্ট্যান্ড-অন মাওয়ার রেঞ্জ এবং আপনার KUTTER বিক্রয় যোগাযোগের সাথে অপারেটর প্রোফাইল নিয়ে আলোচনা করুন যখন একটি ফ্লিটের আকার নির্ধারণ করছেন।
নিচের লাইন
স্ট্যান্ড-অন মাওয়ার এরগোনমিক্স একটি ফ্লিট ক্রয়ের পরিবর্তনশীল বিষয়, শোরুমের পরবর্তী চিন্তা নয়। প্ল্যাটফর্ম, নিয়ন্ত্রণ, কম্পন বিচ্ছিন্নতা এবং মাউন্ট পাথ একসাথে নির্ধারণ করে একজন অপারেটর একটি রুট শক্তভাবে শেষ করবে নাকি শেষ ঘণ্টাটি কষ্ট করে পার করবে। বাস্তব ভূখণ্ডে পরীক্ষা করুন, প্রতিটি অপারেটরের কাছ থেকে মতামত সংগ্রহ করুন, এবং এরগোনমিক্সকে ডেকের প্রস্থ বা অশ্বশক্তির মতোই গুরুত্বপূর্ণ একটি স্পেসিফিকেশন হিসেবে বিবেচনা করুন।
আপনার ফ্লিটের জন্য এরগোনমিক্স নির্দেশনা প্রয়োজন?
আমরা আপনার ক্রু এবং রুটের সাথে মেশিনের আকার, প্ল্যাটফর্ম ডিজাইন এবং কন্ট্রোল লেআউট মেলাতে সাহায্য করব — কোনো বাধ্যবাধকতা নেই।
আমাদের সাথে যোগাযোগ করুন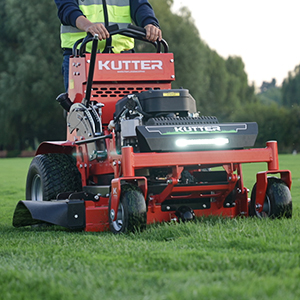
সম্পর্কিত পণ্য
CS500 Pro
গরম বিক্রয় সূচক

বাণিজ্যিক ZTR এর জন্য
গরম বিক্রয় সূচক

ZTS-36B
গরম বিক্রয় সূচক
LESU24-130
গরম বিক্রয় সূচক